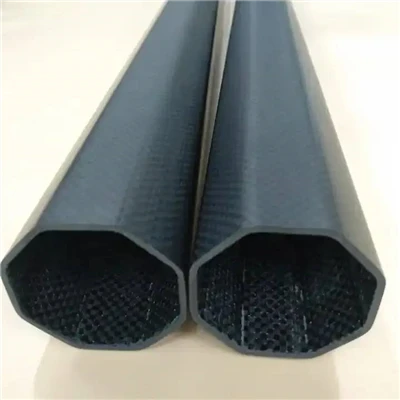
ДизајнРоботичне руке од угљених влаканаУкључује сложени међусобни интересовање материјалних наука, машинства и технологије аутоматизације. Кључна разматрања укључују оптимизацију чврстоће - до - омјер тежине, обезбеђујући топлотну стабилност, интегришући прецизне сензоре и конфигурише зглобове за максималну флексибилност. Инжењери морају уравнотежити изузетне својства композитима угљених влакана са захтевима високих:- прецизних аутоматизације, стварајући прилагодљиву индустријску роботику која се одликује у различитим апликацијама. Из одабира одговарајуће ткање карбонских влакана на одређивање оптималног постављања актуатора, свака одлука утиче на перформансе руку, издржљивост и прилагодљивост у напредној производњи, медицинским процедурама и шире.
Кључни фактори уградње угљених влакана
Снага - до - оптимизација тежине
Изузетна снага карбонских влакана - до - омјер тежине је игра - измењивач у роботском дизајну руке. Коришћењем ове некретнине, инжењери могу створити оружје које су значајно лакше од њихових металних колега без угрожавања на снази. Ово смањење тежине значи повећану брзину и окретност, омогућавајући бржи и прецизнији покрети. Лагана природа карбонских влакана такође значи смањену потрошњу енергије током рада, унапређивање укупне ефикасности аутоматизованих система.
Међутим, оптимизација овог омјера захтева пажљиво разматрање оријентације и оријентације влакана. Различити оптерећење - захтеве за лежају дуж дужине руке захтевају да се разликују аранжмане влакана да би максимизирали снагу где је потребно док минимизира тежину другде. Напредно Анализа израчунавања рачунара и коначних елемената играју кључне улоге у одређивању оптималне архитектуре влакана за сваки сегмент роботске руке.
Контрола пригушивања и прецизности вибрације
Једна од мањег познатих предности карбонских влакана у изградњи роботске руке је његова супериорна својства пригушивања вибрација. Ова карактеристика је посебно драгоцена уВисок - прецизна аутоматизацијаСценарији у којима чак и минуте вибрације могу утицати на тачност. Способност карбонских влакана да апсорбује и распрши вибрациону енергију доприноси глаткијој операцији и побољшаној прецизности у задацима као што су микроасмано или хируршке процедуре.
Да би се у потпуности искориштавало у овој некретнини, дизајнери морају размотрити интеграцију додатних материјала за пригушивање на кључне тачке и стратешко постављање сензора. Комбинација инхерентних пригужних пригушивања угљених влакана са паметним сензорским низовима омогућава стварним - временским детекцијом вибрације и надокнаде, гурајући границе прецизности у индустријској роботици.
Модуларни дизајн за прилагођавање
Прилагодљиве индустријске роботике све више је потражње у различитим секторима. Свестраност карбонских влакана добро се даје на модуларним приступом дизајну, омогућавајући стварање роботских руку које се лако могу прилагодити различитим задацима или окружењима. Ова модуларност се проширује изван пуког заменика компонената; Обухвата способност подешавања дужине руке, крај - ефекторске конфигурације, па чак и број степена слободе без угрожавања структурног интегритета.
Дизајн модуларности захтева пажљиво разматрање тачака интерфејса, стандардизоване методе везе и скалабилне системе дистрибуције електричне енергије. Изазов лежи у одржавању карактеристика перформанси руку у различитим конфигурацијама, истовремено осигуравајући једноставност прилагођавања за крај - корисника. Овај приступ не само да повећава свестраност роботичких руку угљеника, већ и проширује њихов живот, јер се могу надоградити или пребацити како се појављују технолошка напредњака.
Како температура утиче на перформансе роботике карбонских влакана?
Изазови топлотне експанзије
Флуктуације температуре представљају јединствене изазове уРоботска рука за карбонски влакнимаДизајн. За разлику од метала, који се обично равномерно проширују са топлотом, композитовима угљених влакана показују анизотропно термичко експанзију. То значи да се материјал разликује различито дуж различитих осе, потенцијално што доводи до унутрашњих напона или малим деформацијама које могу утицати на прецизност у високим пријавама -.
Обраћајући се овом питању потребан је вишеструки приступ. Дизајнери морају пажљиво одабрати оријентације влакана и системима смола који минимизирају недостатке топлотне експанзије. Поред тога, укључивање сензора температуре у целој руци омогућава реал - алгоритми за компензацију да се прилагоде за било који топлотни - индуковане промене, одржавајући тачност у широком распону радних температура.
Стратегије дисипације топлоте
Иако је ниска топлотна проводљивост карбонских влакана повољна у многим апликацијама, представља изазов у роботици у којој је стварање топлоте и електронике забринут. Ефикасно управљање топлотом је пресудно за одржавање перформанси и спречавање деградације компонената. Иновативна решења укључују интегрисање термички проводљивих материјала на кључне тачке, пројектовање канала ваздуха у структури за руке и користе напредне системе за хлађење за високе - апликације за оптерећење.
Неки сечење - дизајне ивице уграђују фазу - Промените материјале или микро-топлотне цеви у оквиру рока за праћење угљеника, пружајући пасивно термичко управљање без значајног повећања тежине. Ове стратегије осигуравају да роботска рука одржи оптималне радне температуре чак и под захтевним условима, очувајући и перформансе и дуговечност.
Температура - отпорни премазе и третмани
За роботске руке које дјелују у екстремним окружењима, попут ливних или криогених лабораторија, потребне су додатне заштитне мере. Специјализовани премази и површински третмани могу побољшати отпорност на температуру компоненти угљених влакана, штитити их из топлотног удара и спречавајући деградацију композитне матрице.
Истраживање на наночертикуле - инфузиране смоле и керамике - засноване премазе показују обећање у проширивању оперативне температуреРоботичне руке од угљених влакана. Ови напредак не само да штите структурни интегритет руке, већ и своје прецизно и карактеристике перформанси под изазовним термичким условима, ширећи опсег апликације у карбонским влакнима у индустријској роботици.
Избор материјала и заједничка конфигурација
Интеграција хибридних материјала
Иако угљеник формира окосницу напредних роботских руку, интеграција других материјала је често неопходна за оптимизацију перформанси. Хибридни дизајн који укључују материјале попут легура титанијума, високих полимери перформанси, или чак и керамика може побољшати одређене својства на критичним тачкама. На пример, уметци титанијума могу се користити на високим - ГРСС зглобовима, комбинујући лагану снагу угљеника у трајности и отпорности на топлоту метала.
Изазов у хибридним дизајну лежи у управљању интерфејсом између различитих материјала како би се спречило концентрације стреса или галванске корозије. Напредне технике везања, попут ЦО - очвршћивања или нано {- побољшани лепкови, користе се да створе бешавне прелазе између материјала, обезбеђујући структурни интегритет руке док користи најбоља својства сваке компоненте.
Заједнички дизајн за максималну флексибилност
Конфигурација зглобова у роботичкој руци угљеника је пресудна за постизање жељеног распона кретања и прецизности. За разлику од традиционалних материјала, угљених влакана омогућава још иновативније заједничке дизајне који могу смањити тежину и сложеност током повећања флексибилности. Лопта - и - зглобови утичнице интегрисани су директно у структуру угљених влакана, на пример, могу пружити више- Акис кретање са минималним додатним компонентама.
Напредни зглобни дизајни такође укључују паметне материјале попут легура меморије облика или магнетолошке течности, омогућавајући адаптивну контролу крутости. То омогућава руком да динамички прилагоди своју ригидност на основу задатка при руци, од пружања чврстих подршка за тешку дизање на понуду у складу са осјетљивим кретањем за деликатне операције. Интеграција ових паметних заједничких система са структурама угљених влакана представља резањеПрилагодљива индустријска роботика.
Интеграција сензора и повратне информације о подацима
Ефикасност роботске руке угљених влакана у великој мјери - прецизни сценарији аутоматизације јако зависи од његове способности да се окупља и обрађује прави - временски подаци. Бешавна интеграција различитих сензора - сила / обртни момент, положај, температуру, па чак и оптички сензори - је од суштинског значаја. Изазов лежи у укључивању ових сензора без угрожавања структурног интегритета или додавање значајне тежине на руку.
Иновативни приступи укључују уграђивање оптичких сензора влакана директно у расположење угљених влакана током производње, пружајући дистрибуиране могућности осетљиве у структури руке. Поред тога, развој флексибилних, танког - филмова сензора који се могу придржавати површине руке без утицаја на његове некретнине отвара нове могућности за свеобухватну прикупљање података. Ово богатство стварно - временских информација омогућава напредне алгоритме за контролу да континуирано оптимизирају перформансе руку, прилагођавајући се промени услова и задатака са невиђеном прецизношћу.
Закључак
Дизајн роботичких руку угљених влакана представља границу у инжењерингу где материјална наука испуњава напредне аутоматизације. Пажљиво разматрање фактора попут снаге - до - оптимизација тежине, термичко управљање и иновативне заједничке конфигурације, дизајнери могу да створе роботске системе који гурају границе прецизности, ефикасности и прилагодљивости. Како се технологија развија, интеграција паметних материјала, напредни сензори и АИ - управљачки системи погоршања ће побољшати способностиРоботичне руке од угљених влакана, отварање нових могућности широм индустрија и апликација.
Контактирајте нас
За више информација о сечу - решење ивица карбонских влакана за роботике и аутоматизацију контактирајте Донггуан Јули Цомпосите Материал Тецхнологи Цо., Лтд.sales18@julitech.cnИли преко ВхатсАпп-а на +86 15989669840. истражите како наша напредна технологија угљених влакана могу повећати ваше аутоматизације пројектима на нове висине перформанси и ефикасности.
Референце
1. Зханг, Л. и Ванг, Кс. (2021). Напредни материјали за роботске манипулаторе: Свеобухватни преглед. Напредак у науци о материјалима, 115, 100721.
2 Нгуиен, ВК и парк, ХЦ (2020). Дизајн и контрола нове роботске ручке карбонских влакана за прецизну производњу. Роботика и рачунар - Интегрисана производња, 63, 101916.
3. Цхен, И. и др. (2019). Стратегије топлотног управљања за композитне роботске системе у карбонским влакнима. Композити наука и технологија, 179, 107-118.
4. Смитх, ЈР и Бровн, АЛ (2022). Интеграција хибридних материјала у следећем - генерацији роботске руке: изазови и могућности. Напредни инжењерски материјали, 24 (5), 2100234.
5. Танака, М. и Иамада, К. (2020). Паметне заједничке дизајне за флексибилне манипулаторе робота за карбонски влакни. ИЕЕЕ / АСМЕ ТРАНСАКЦИЈЕ НА МЕЦХАТРОНИЦС, 25 (4), 1878-1889.
6 ЛИУ, Х. и др. (2021). Уграђене сензорске технологије за роботичке структуре карбонских влакана: преглед. Сензори и актуатори А: Физички, 317, 112442.